FIXRAL CNC
kurulum şeması
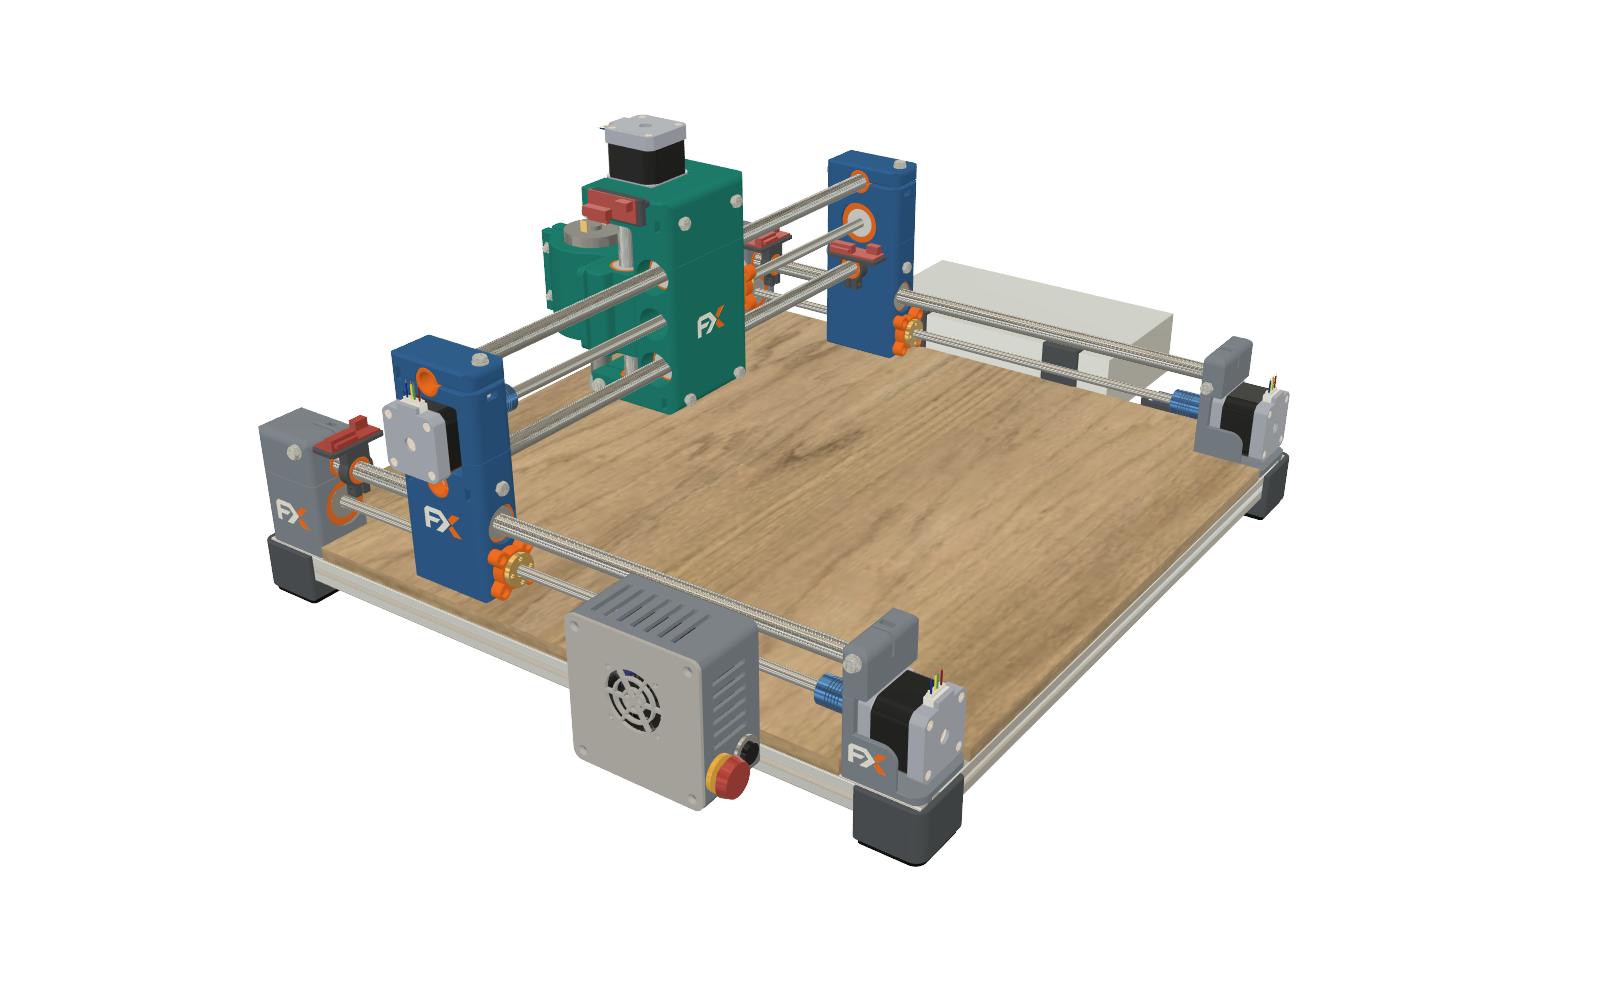
Tek gövde, değişen adaptör. Mil, rulman ve trapez vida ölçüsüne göre sadece turuncu adaptörler değişir.
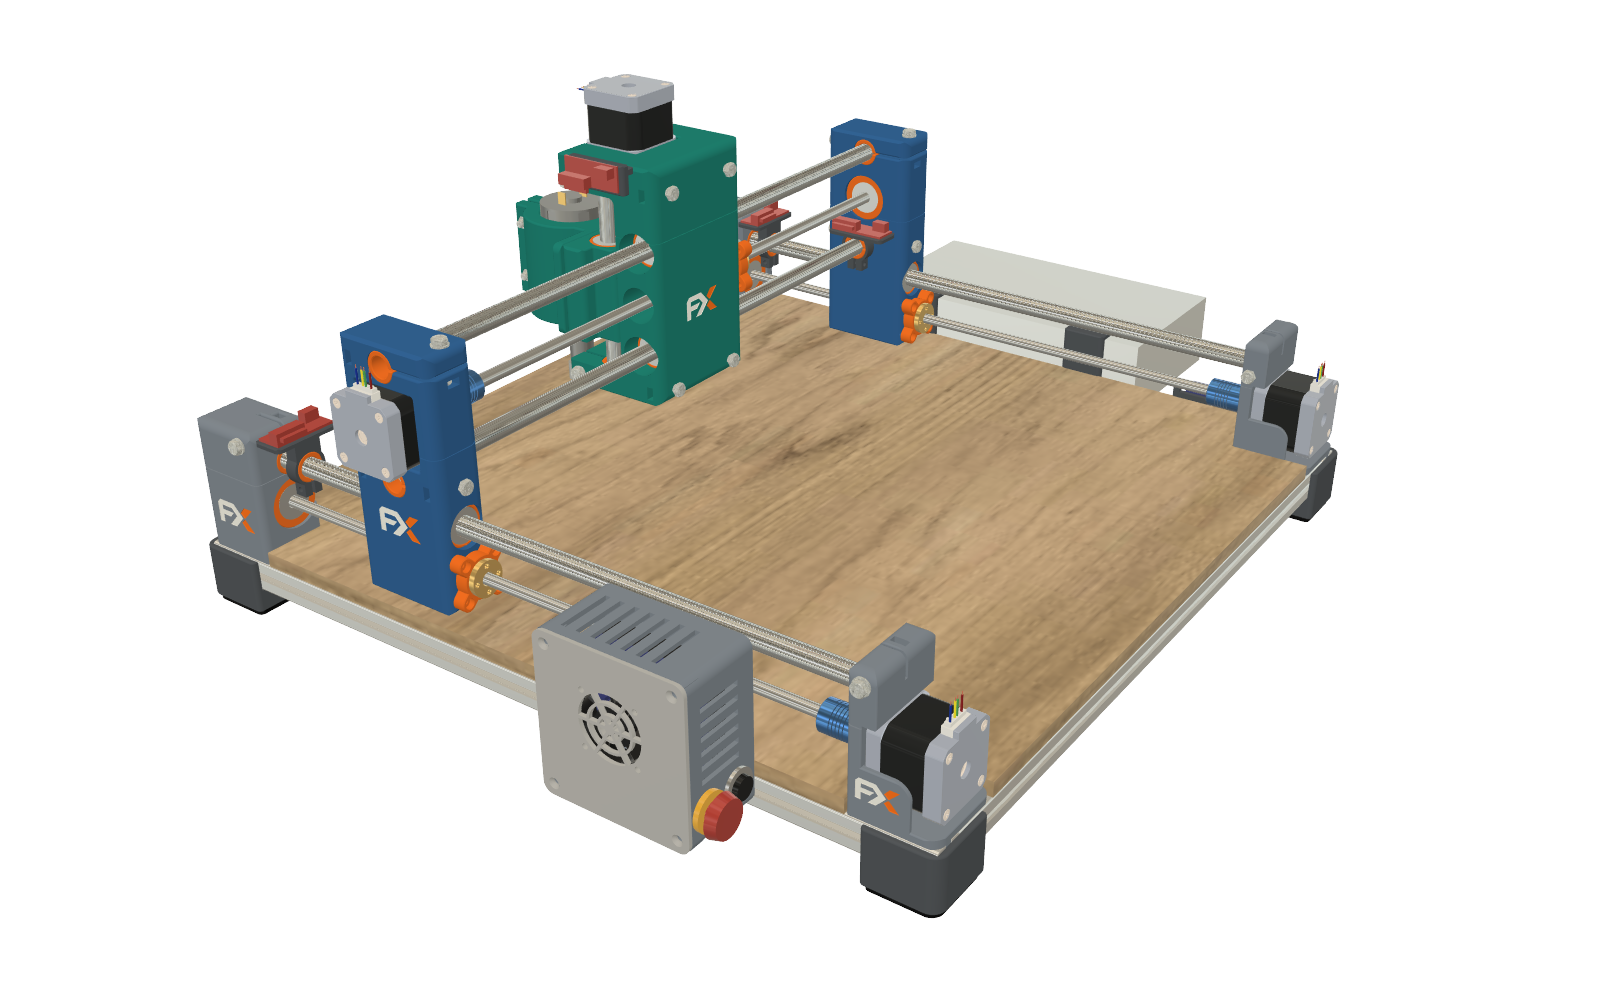
0Set seçimi
Elindeki mil ve vidayı seç. Baskı listesi ve satın alma listesi buna göre güncellenir.
| Seçim | Basılacak klasör | Rulman / somun | Kaplin |
|---|
PBaskı listesi
Dosya adındaki NNx basılacak adettir. Bağlantılar ../STL klasörüne gider.
| Adet | Parça | Nereye takılır | Dosya |
|---|
Tasarım detayları
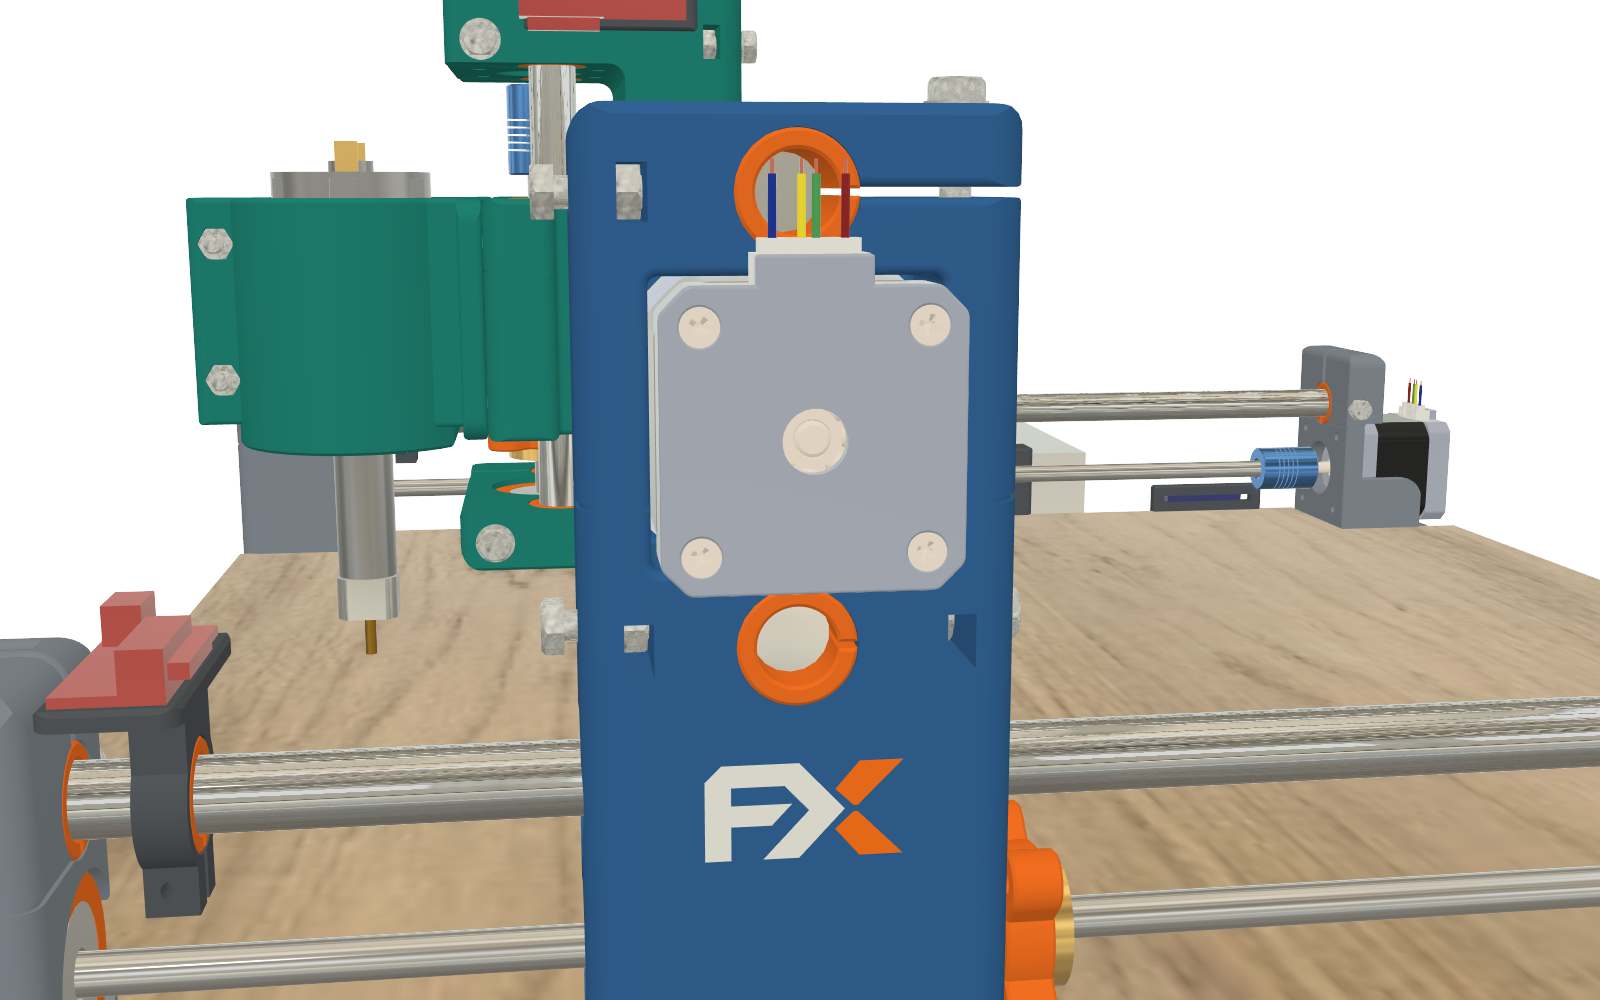
- Gövde parçalarının dış köşeleri büyük radyüslü. Radyüsler cıvata ve pul oturma yüzeylerine dokunmayacak şekilde her köşe için ayrı hesaplandı.
- Üst kenarlar 45° pahlı (destek gerekmez), tablaya oturan alt kenarlar 0.8 mm pahlı (fil ayağı oluşmaz).
- Büyük gövdelerin çevresinde 1 mm'lik dekor çizgisi var.
- FX logosu 0.6 mm derinlikte oyuk; dikey yüzlerde destek gerekmez. İstersen oyuğu beyaz ve turuncu boyayla doldurabilirsin.
- Adaptörlerin üst ve alt dış kenarları 0.5 mm pahlı; yuvalarına daha kolay girerler.
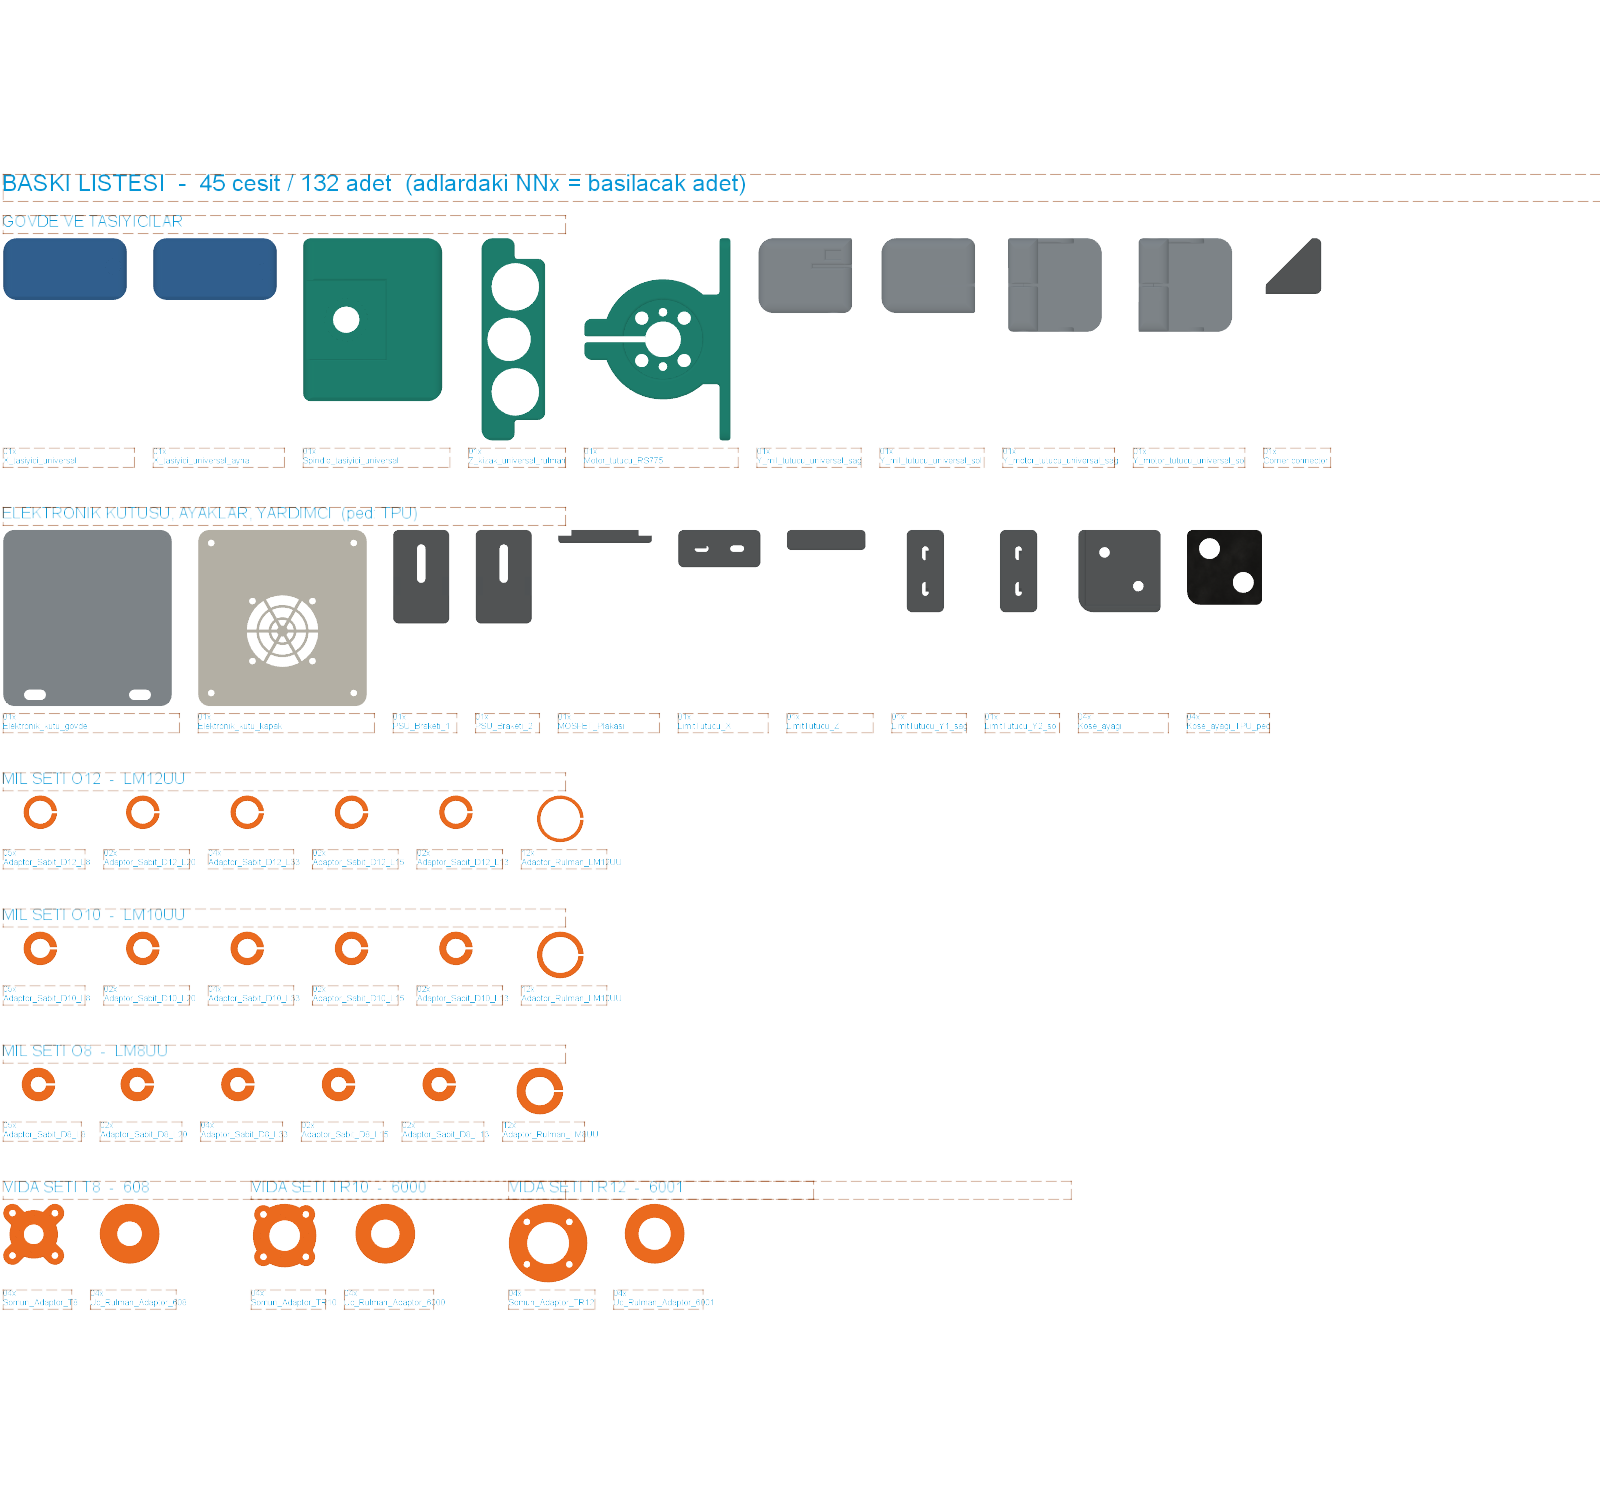
Fusion'daki baskı plakası (tüm setler)
BSatın alma listesi
Ölçüler modelden alındı. Seçili set: .
| Adet | Malzeme | Not |
|---|
1Çerçeve ve tabla
Sigma profilleri birleştir, köşe ayaklarını tak, tablayı yerleştir.
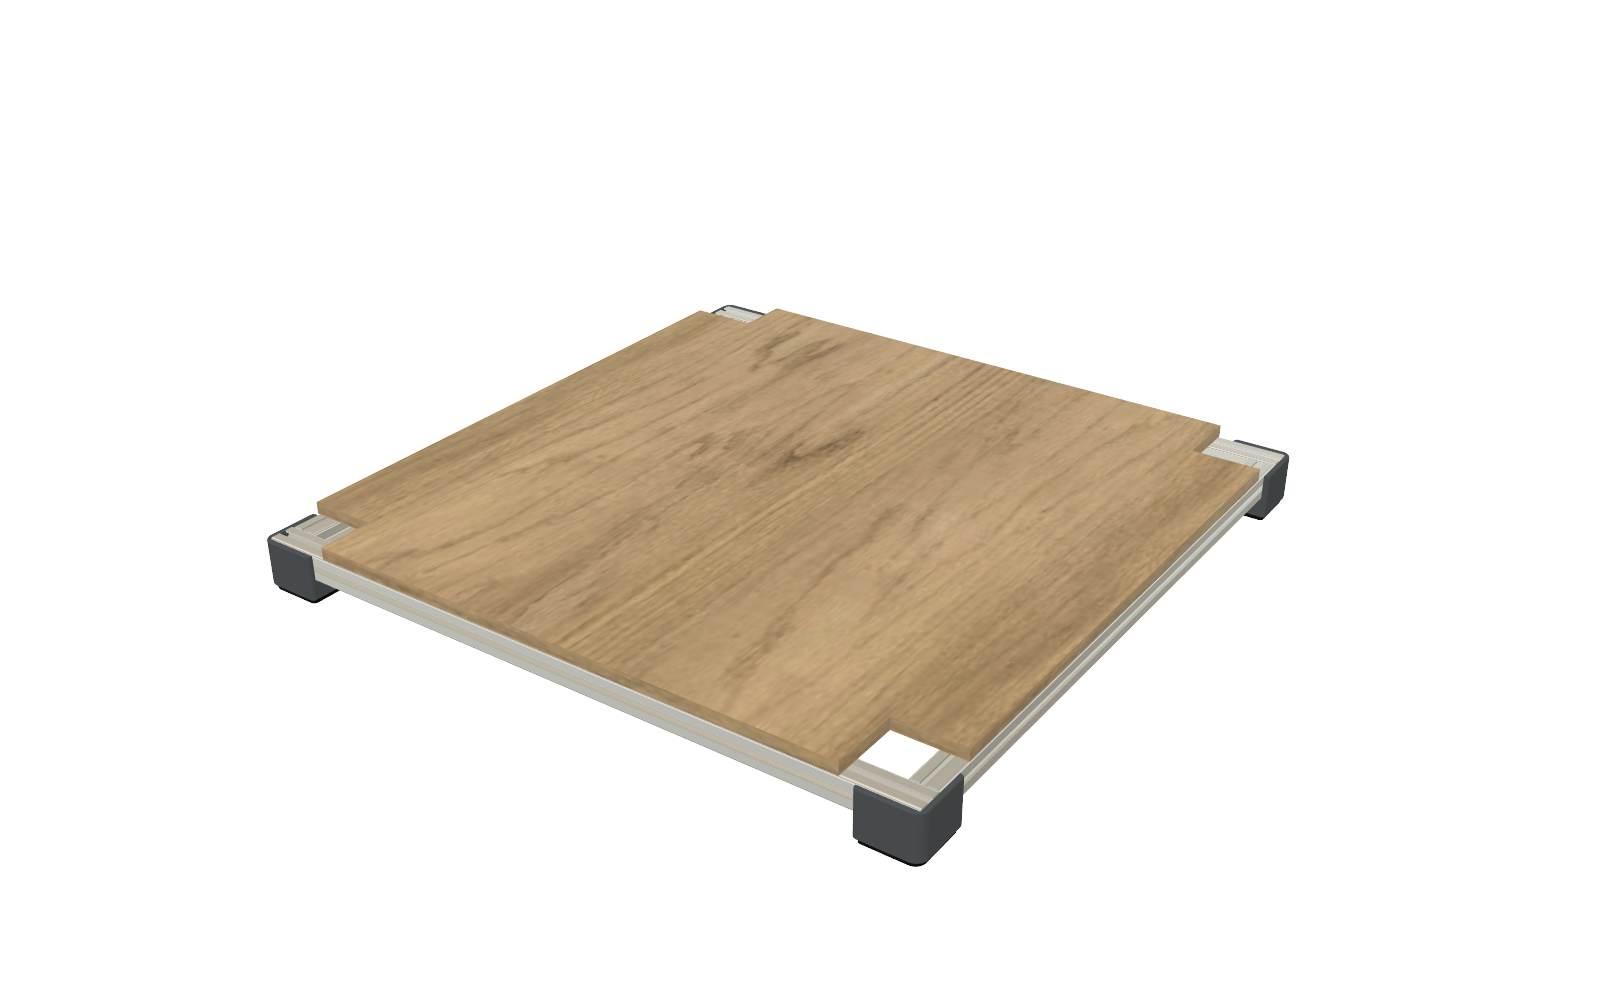
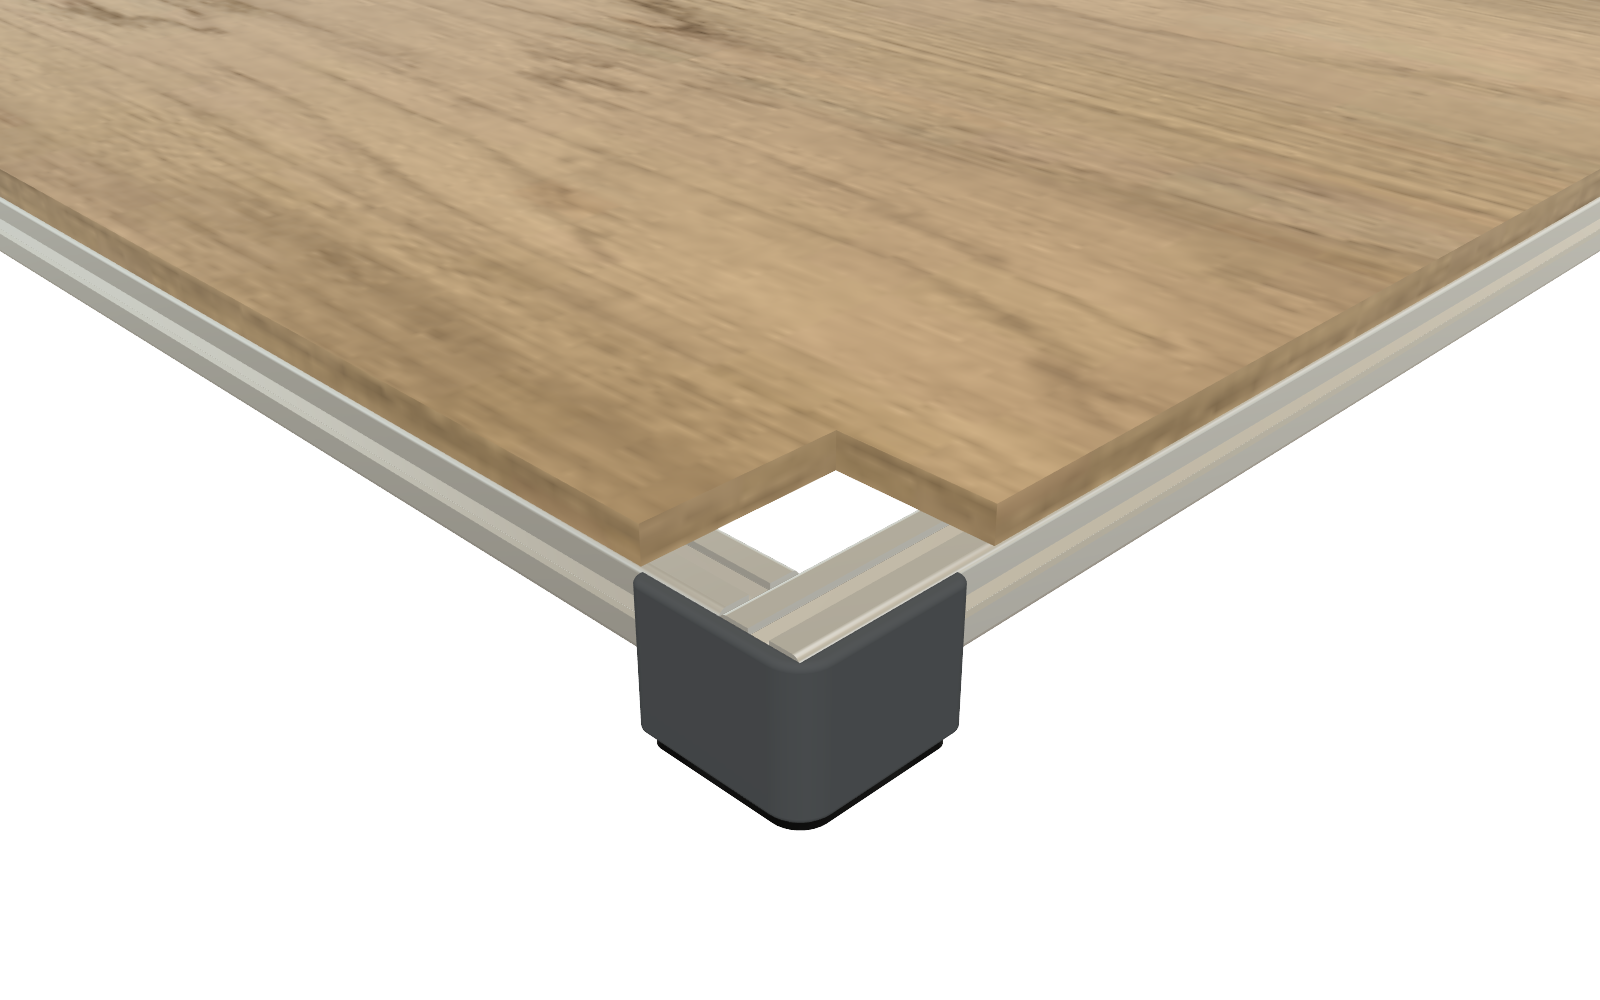
- 2× 500 mm ve 5× 460 mm 2020 profili dik açıyla birleştir. Köşegenleri ölç; iki köşegen eşit olmalı.
- Corner connector parçasını köşe bağlantısına yerleştir.
- 4 adet Kose_ayagi parçasını profil köşelerine geçir. Altlarına TPU ped yapıştır.
- 500 × 500 × 9 mm tablayı profillerin üstüne yerleştir ve sabitle.
2Y ekseni
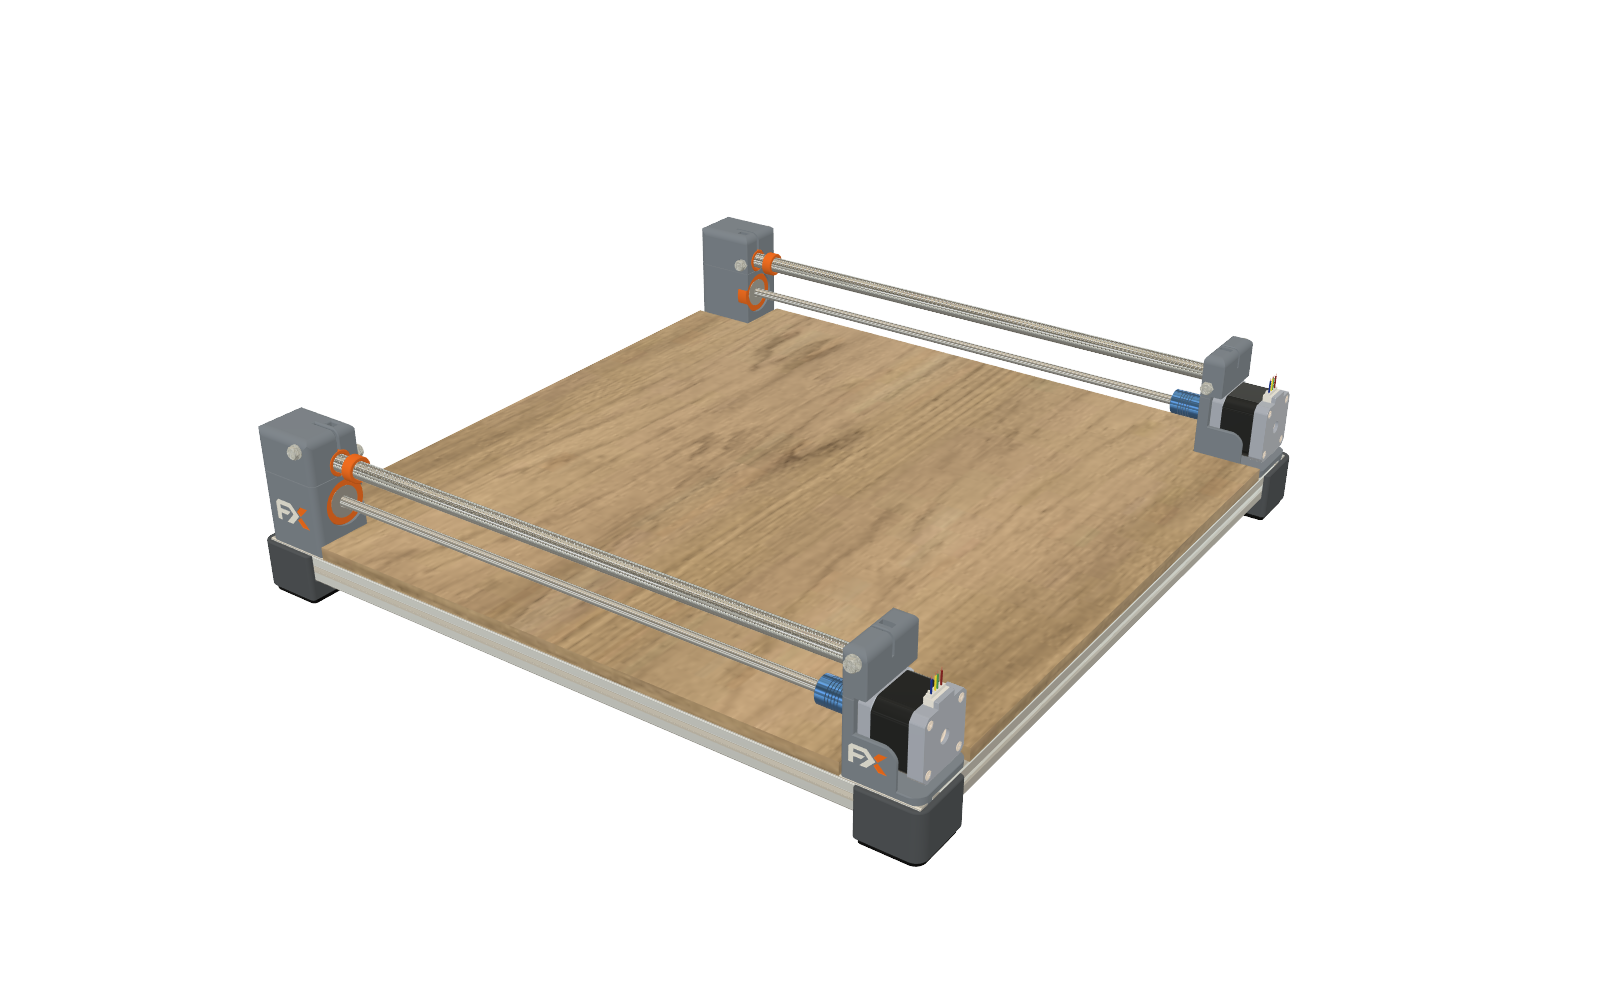
Y mil tutucuları ve motor tutucuları, iki Y mili, iki Y vidası ve iki motor.
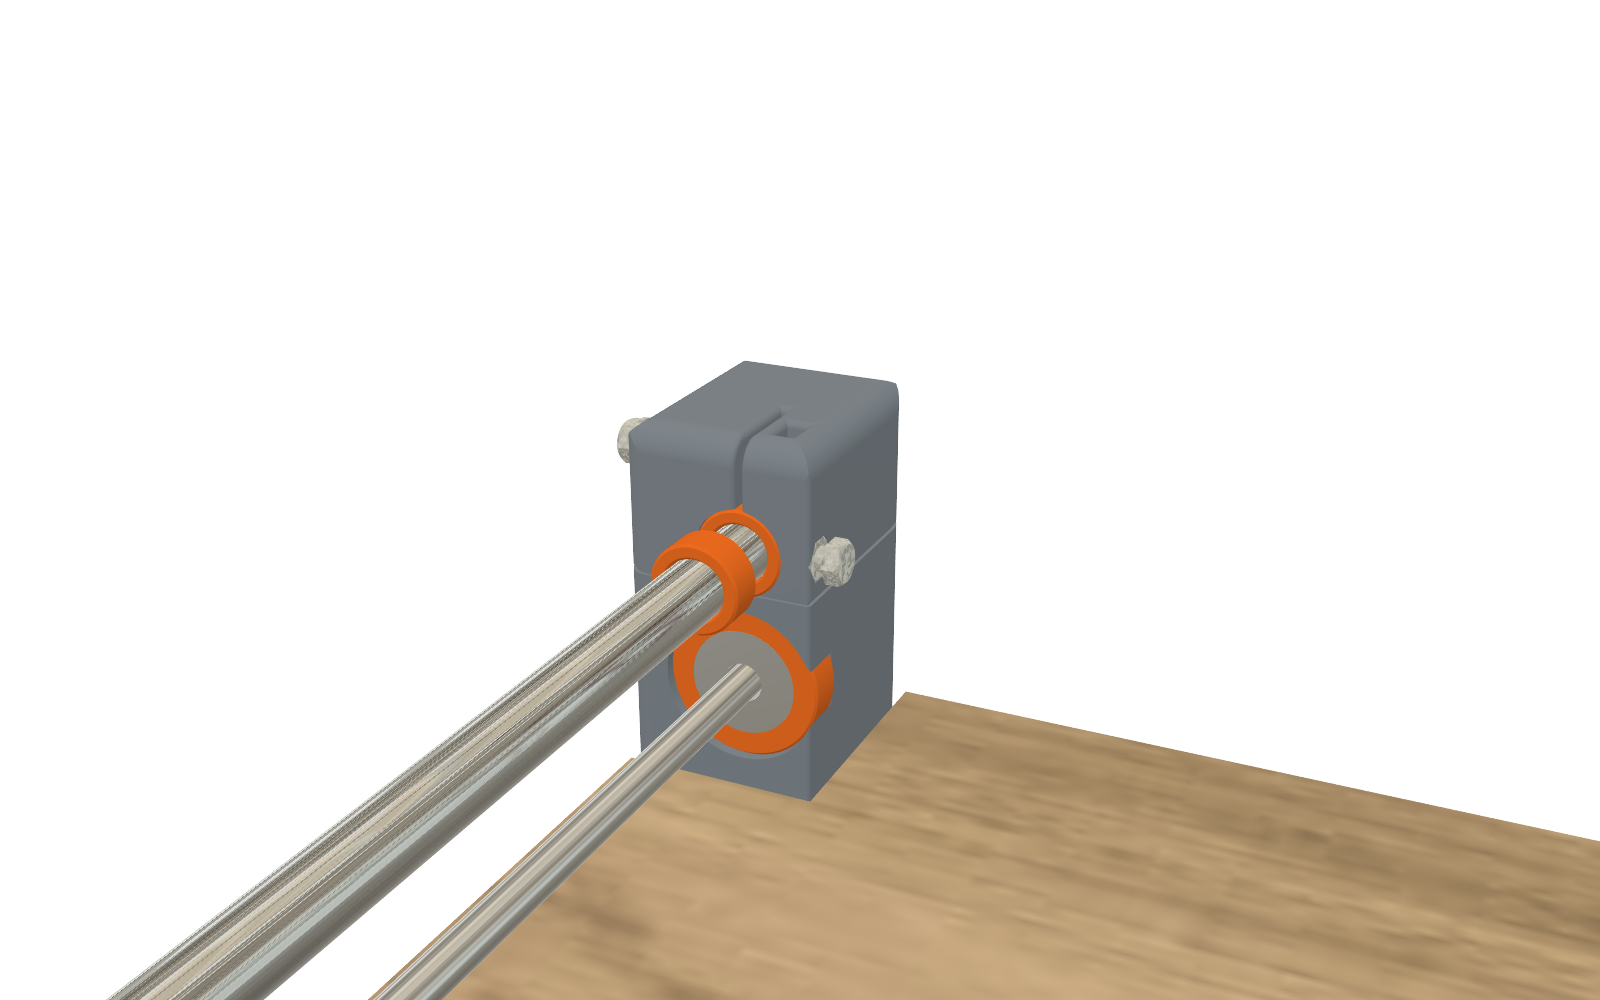
- Somunları cıvatayı takmadan önce yuvalarına it: yandan sürgülü cepler kelepçelerde, altıgen cepler setuskurlarda.
- Y mil tutucularına Adaptor_Sabit L20, Y motor tutucularına Adaptor_Sabit L8 tak. Vida ucu tarafına uç rulman adaptörü ve rulmanı yerleştir.
- Tutucuları çerçeveye bağla: sol/sağ mil tutucu bir uçta, sol/sağ motor tutucu diğer uçta.
- 2× 425 mm Y milini adaptörlere sür. Her mile, portal yönünde birer L8 dayama bileziği geçir. Kelepçeleri M5×35 + pul ile, setuskurları mil tutucuda M5×8, motor tutucuda M5×16 ile sık.
- NEMA 17 motorları motor tutuculara bağla, kaplinleri tak. 2× 400 mm Y vidasını kaplin ve uç rulmanı arasına yerleştir. Somunu henüz takma, 3. adımda portalla birlikte gelir.
3X portalı
Mavi X taşıyıcılar Y millerinde kayar ve X millerini taşır.
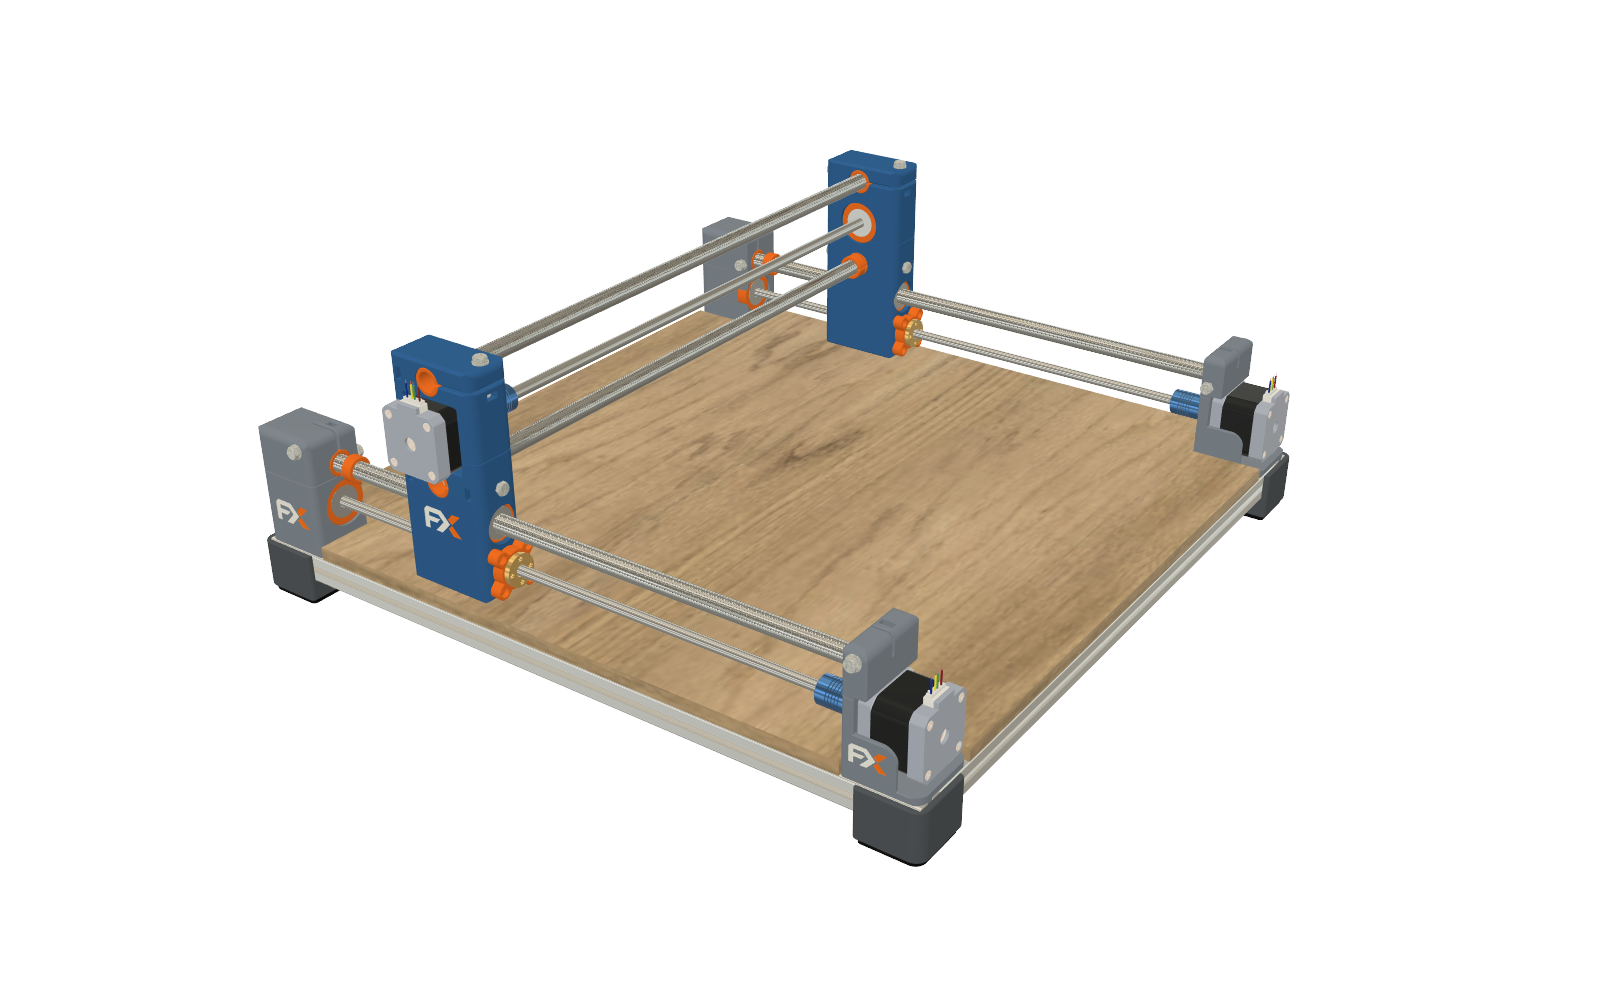
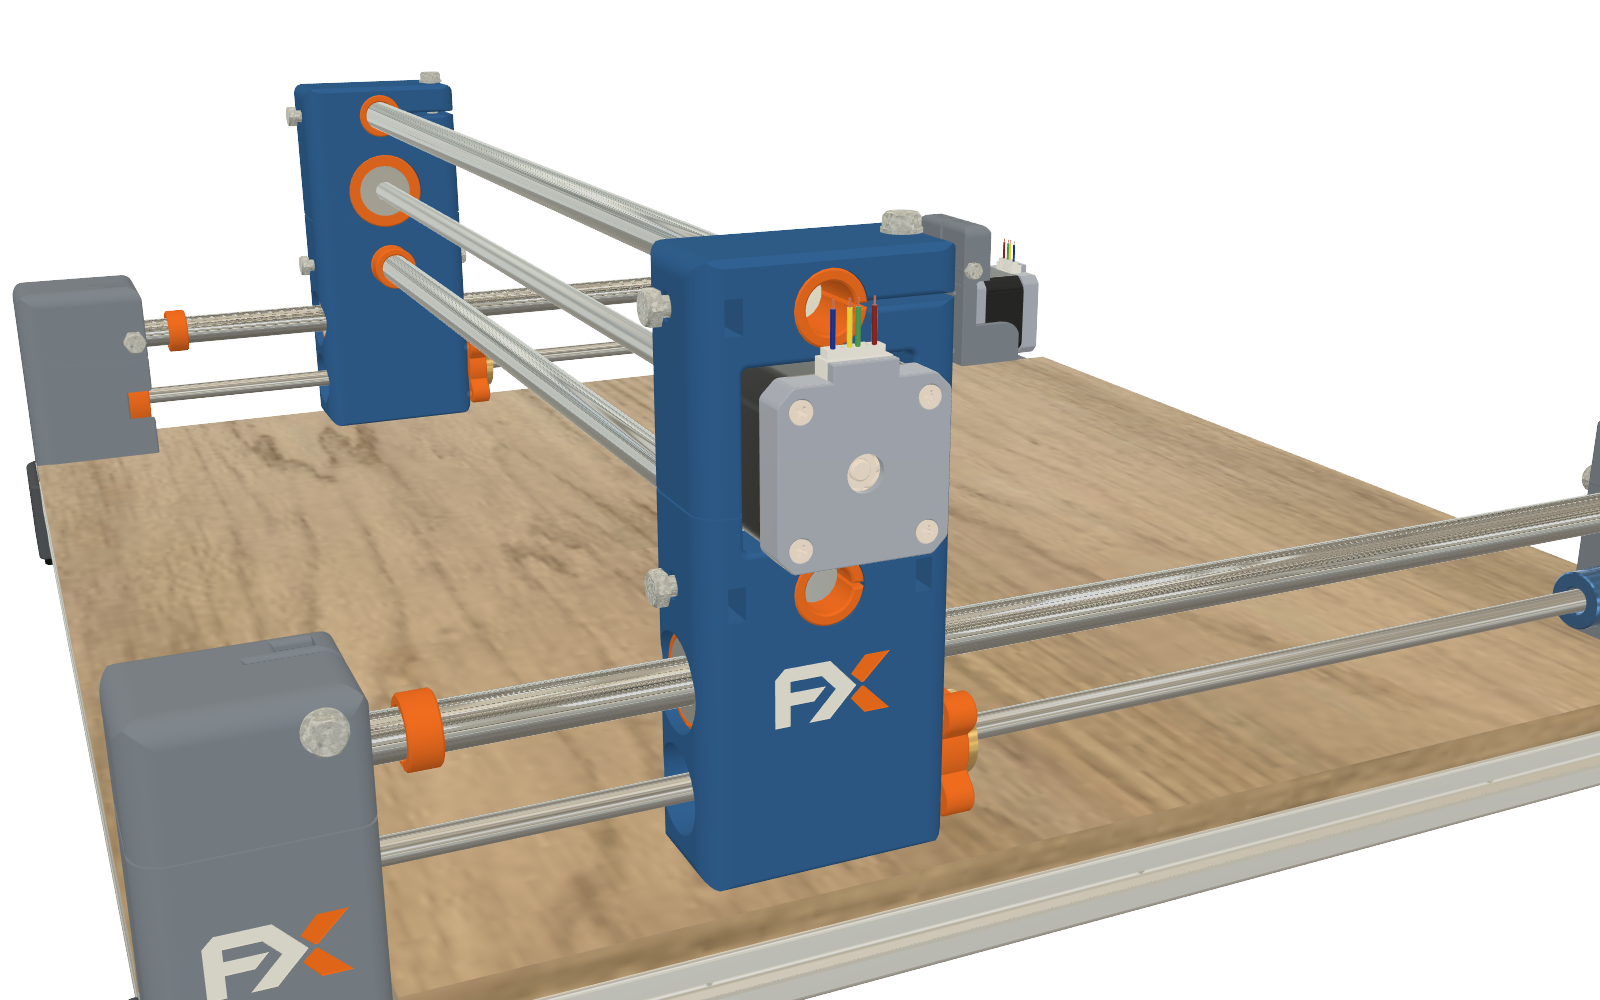
- Her X taşıyıcıya 2 rulman adaptörü + LMxxUU yerleştir (toplam 4). Y vidası için somun adaptörü + pirinç somun tak.
- X mili yuvalarına Adaptor_Sabit L33 tak (taşıyıcı başına 2).
- Taşıyıcıları Y millerine geçir, Y vidalarını somunlara çevirerek tak. İki taşıyıcı aynı hizada olmalı.
- Önce spindle taşıyıcıyı X millerine geçir (bkz. adım 4), sonra 2× 460 mm X milini L33 adaptörlere sür. Alt X miline L8 dayama bileziğini ayna taşıyıcı tarafına geçir.
- Kelepçeleri ve setuskurları M5×25 ile sık (taşıyıcı başına 4). Üst kelepçeye pul koy.
- X motorunu sol taşıyıcıya bağla, 425 mm X vidasını kaplin ile ayna taşıyıcıdaki uç rulmanı arasına tak.
4Z ekseni ve RS775 motor
Petrol yeşili spindle taşıyıcı X millerinde kayar. Z kızak Z millerinde yukarı aşağı hareket eder. RS775 motor, Z kızağa bağlı tutucuda durur.
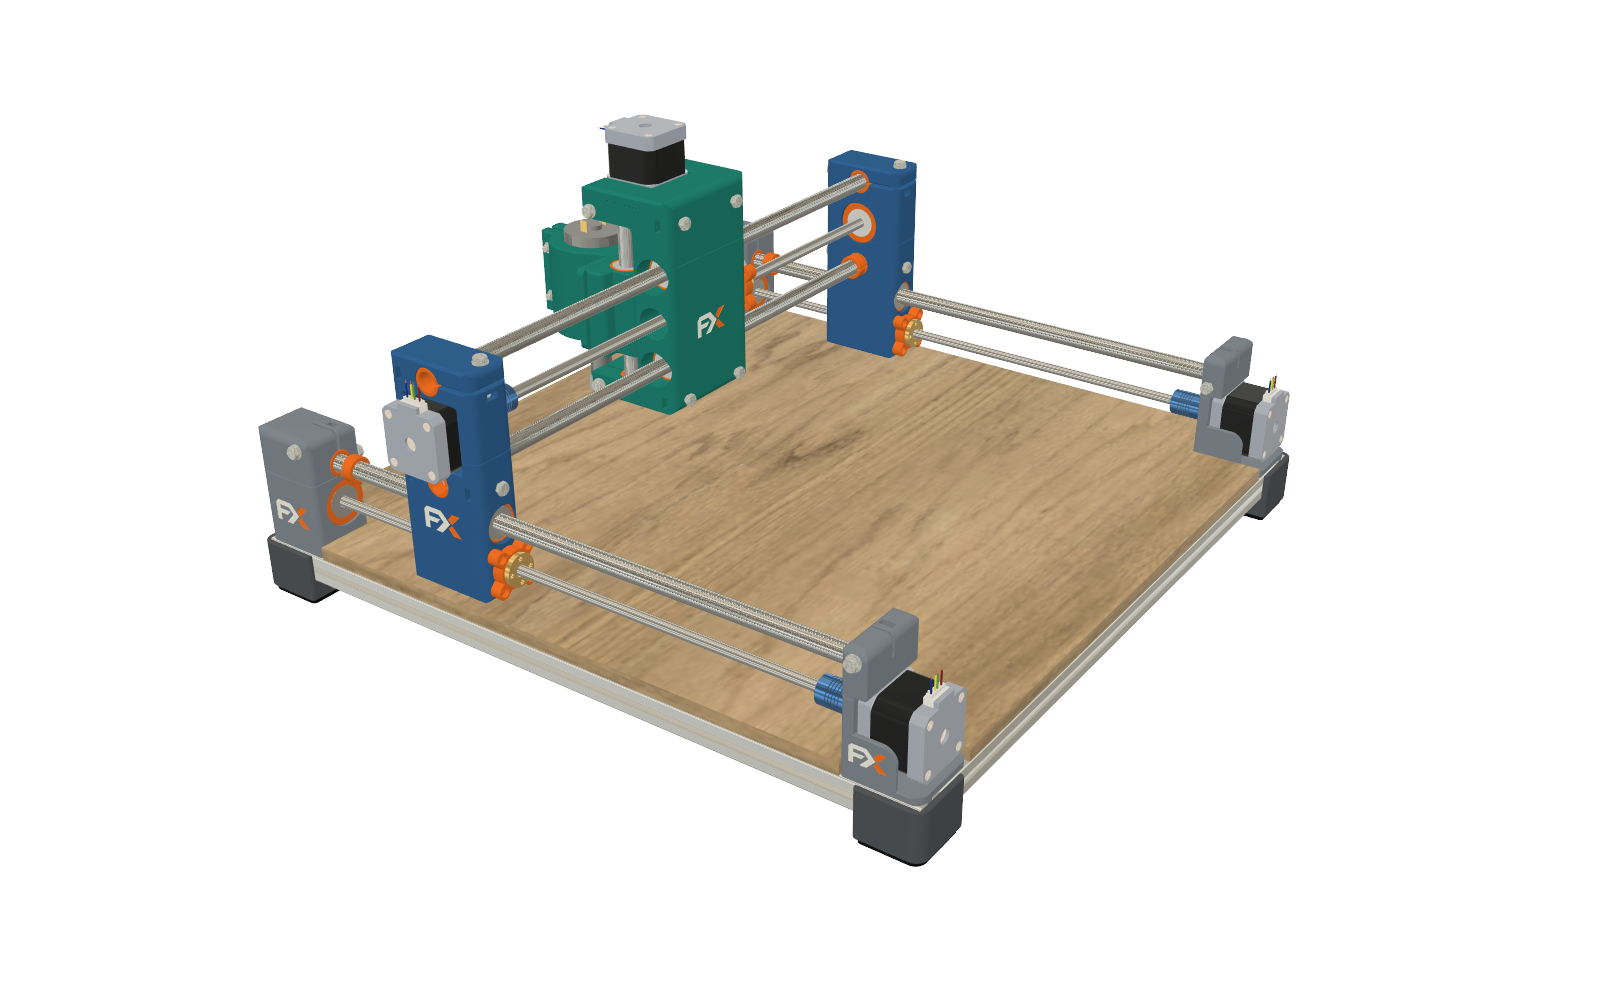
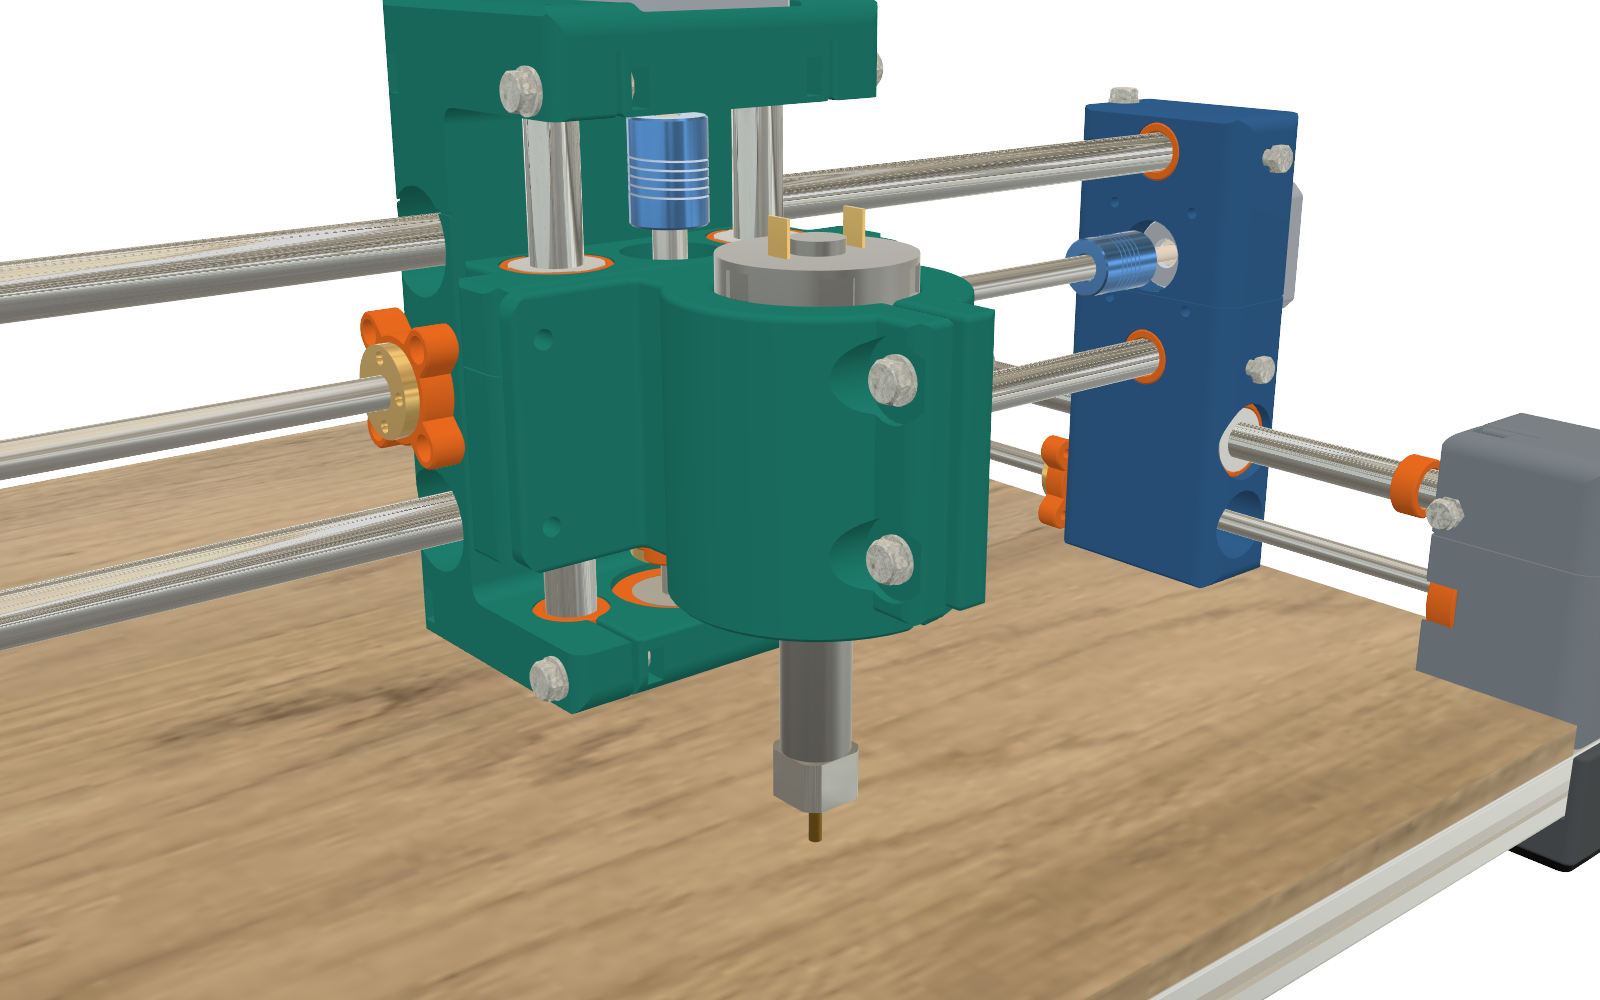
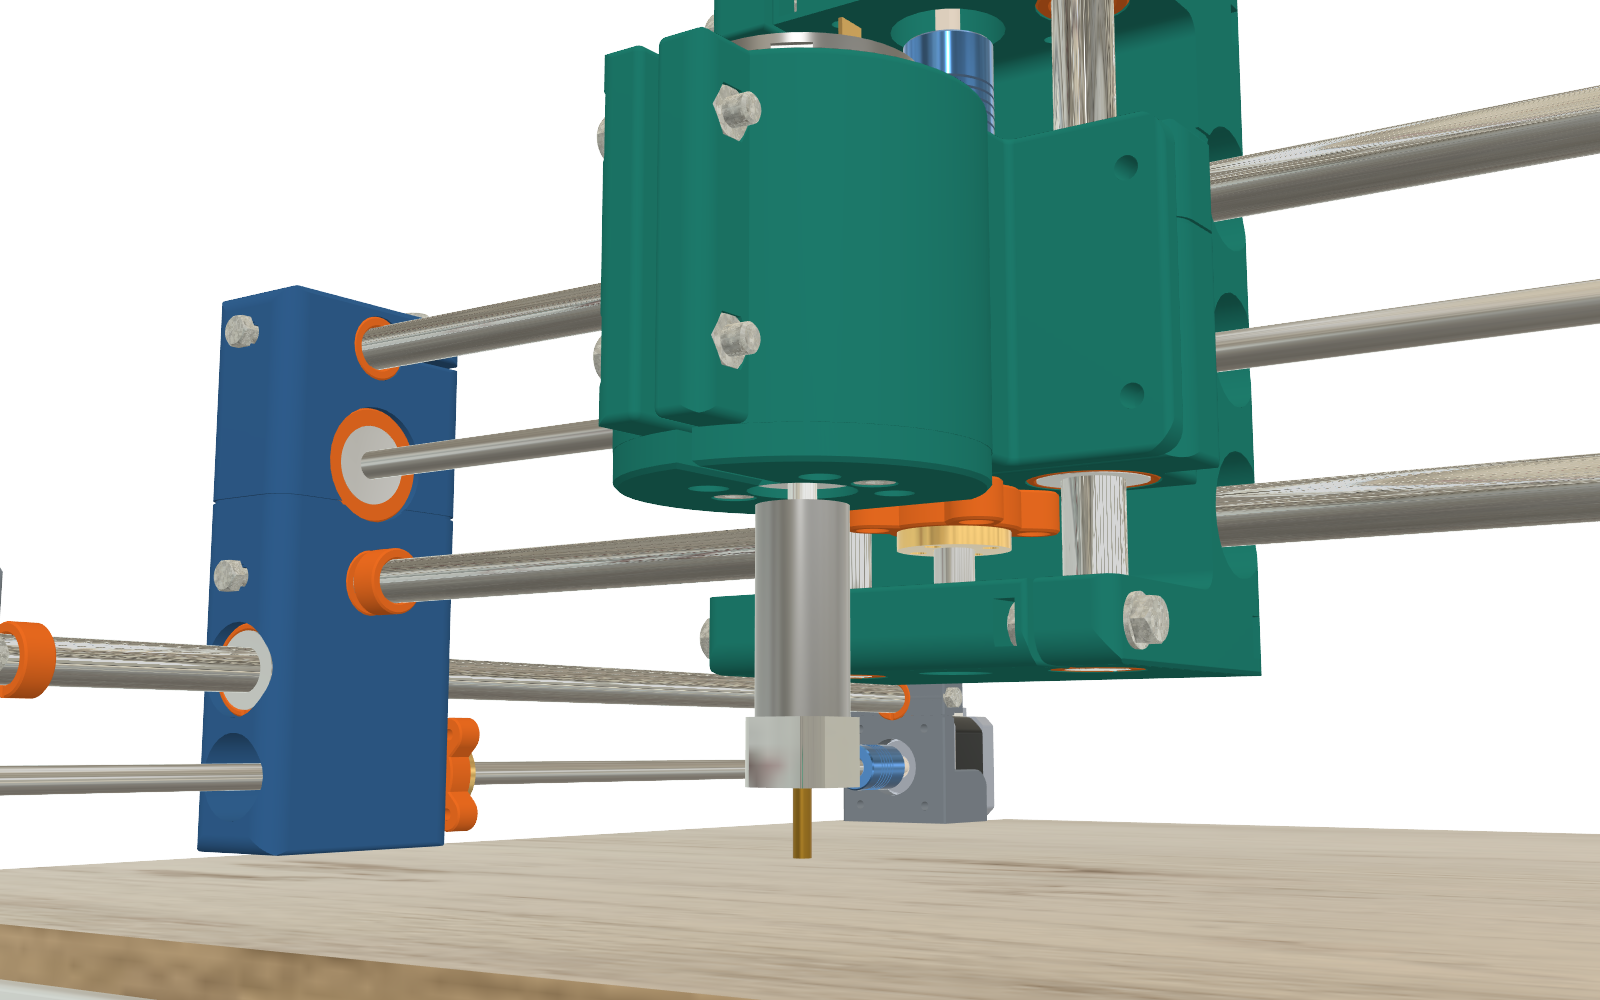
- Spindle taşıyıcıya X milleri için 4 rulman adaptörü + LMxxUU, X vidası için somun adaptörü tak.
- Z mili yuvalarına Adaptor_Sabit L15 ve L13 (birer çift) tak. Alt tarafa Z vidası için uç rulman adaptörü yerleştir.
- Z_kizak parçasına 4 rulman adaptörü + LMxxUU ve Z vidası için somun adaptörü tak.
- Z kızağı taşıyıcının içine koy, 2× 140 mm Z milini geçir. Kelepçeleri M5×25 + pul, setuskurları M5×40 ile sık.
- Z motorunu taşıyıcının üstüne bağla, 112 mm Z vidasını kaplin ve uç rulmanı arasına tak.
- Motor_tutucu_RS775 parçasını Z kızağa bağla. RS775'i, ön yüzü alt plakaya oturacak şekilde Ø42 yatağa yukarıdan sok.
- Motoru alttan 2× M4×6 DIN 912 ile plakaya bağla: motor ön yüzündeki 29 mm aralıklı iki delik plakadaki havşalarla hizalanmalı. Sonra kelepçeyi 2× M5×25 + pul ile sık.
- Ø5 mile ER11 uzatma (5 mm delik) tak; setuskurunu milin düz yüzüne getirip sık. ER11 pens ve frezeyi tak.
5Elektronik ve limit switch'ler
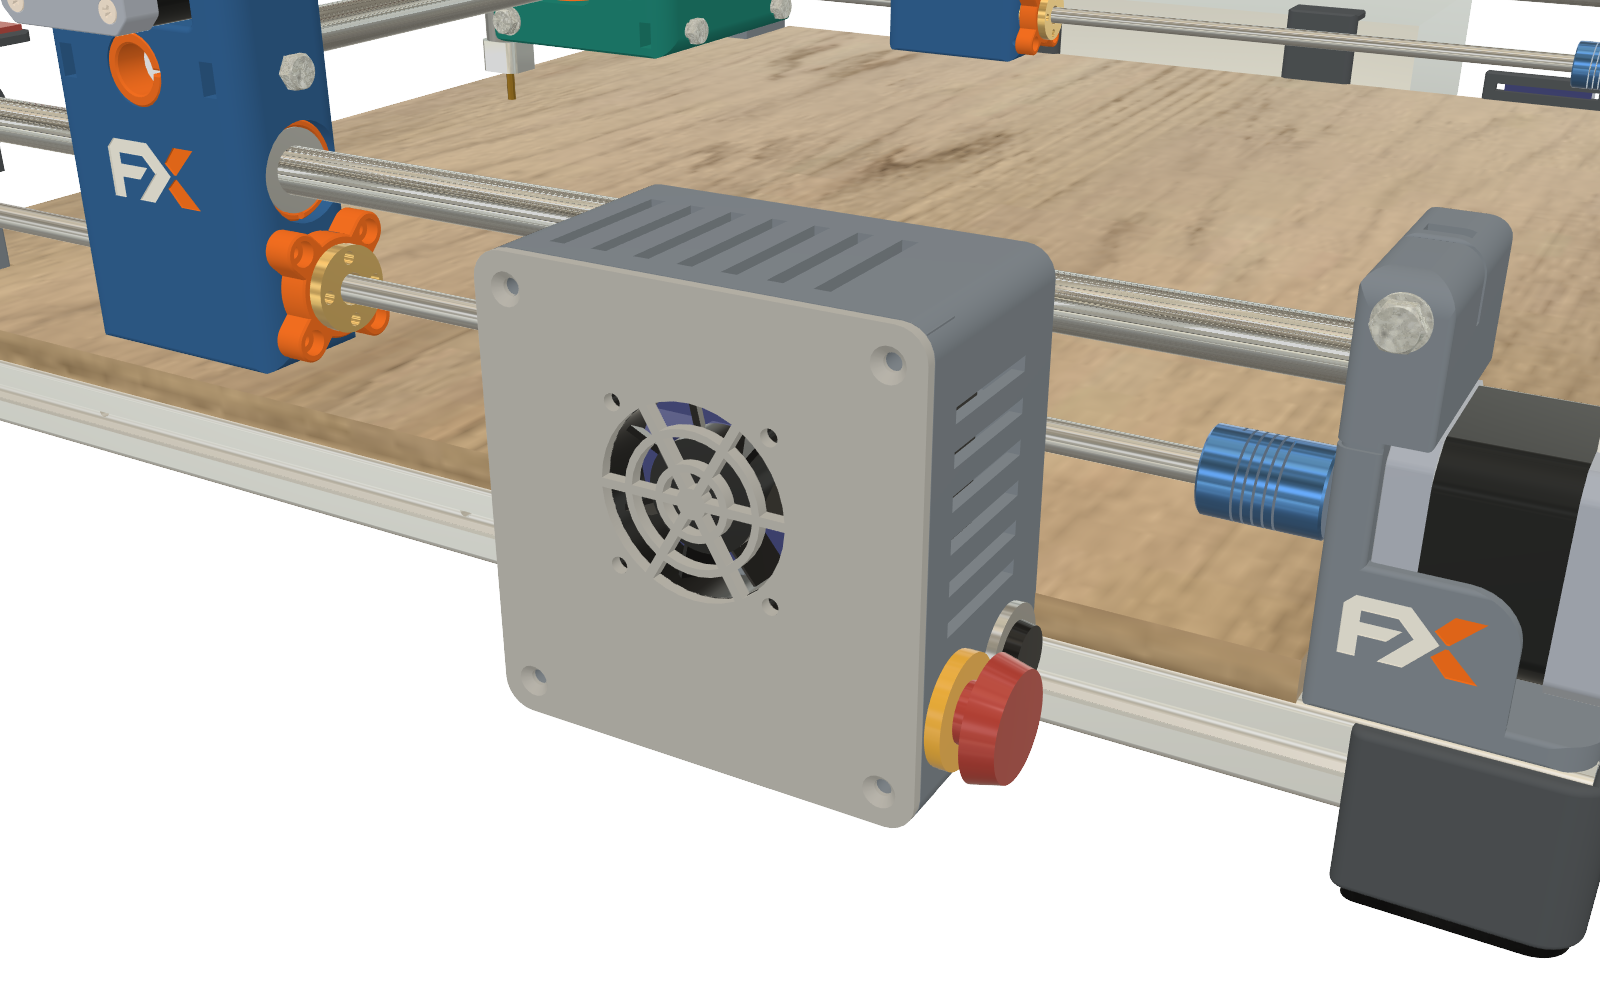
Elektronik kutusu ön köşede durur. PSU braketleri ve limit tutucular çerçeveye bağlanır.
- 24 V PSU'yu PSU_Braketi_1 / 2 ile çerçeveye bağla.
- ESP32 D1 R32 ve CNC Shield V3'ü kutu gövdesine yerleştir. 4 DRV8825 sürücüyü tak ve akımlarını ayarla.
- MOSFET modülünü MOSFET_Plakasi üzerine bağla.
- Fanı kapağa, Ø16 güç anahtarını ve acil stop butonunu kutu yanına, 3 PG7 rakoru kablo girişlerine tak.
- Limit switch'leri tutucularına tak: X portalda, Z spindle taşıyıcıda, Y1 sağ ve Y2 sol çerçevede.
- Kabloları aşağıdaki şemaya göre bağla, kapağı kapat.
WKablo şeması
Güç akışı soldan sağa. Pin atamaları kullandığın firmware'e (GRBL_ESP32 / FluidNC) göre değişebilir.
M5Cıvata haritası
Bütün cıvatalar DIN 933 M5 (8 mm anahtar). Her cıvatanın karşısında DIN 934 M5 somun var. Delikler Ø5.5 geçiş deliği; kılavuz çekme gerekmez.
| Parça | Konum | Cıvata | Pul | Somun yuvası |
|---|---|---|---|---|
| X taşıyıcı (2 parça) | Üst kelepçe | 1× M5×25 | ✓ | Yandan sürgülü |
| Mil setuskurları | 3× M5×25 | – | Yandan sürgülü | |
| Spindle taşıyıcı | Kelepçeler | 4× M5×25 | ✓ | Yandan sürgülü |
| Z mili setuskurları | 4× M5×40 | – | Yandan sürgülü | |
| Y mil tutucu (2 parça) | Kelepçe | 1× M5×35 | ✓ | Yandan sürgülü |
| Mil setuskuru | 1× M5×8 | – | Yüze gömülü altıgen | |
| Y motor tutucu (2 parça) | Kelepçe | 1× M5×35 | ✓ | Yandan sürgülü |
| Mil setuskuru | 1× M5×16 | – | Yüze gömülü altıgen | |
| Motor tutucu RS775 | Motor kelepçesi | 2× M5×25 | ✓ | Yüze gömülü altıgen |
| Motor ön yüzü (alttan) | 2× M4×6 DIN 912 | – | Motorun kendi dişine |
✓İlk çalıştırma
- Elektrik vermeden her ekseni elle uçtan uca it. Takılma varsa kelepçeleri gevşetip milleri hizala.
- Y vidalarının iki tarafta aynı yükseklikte olduğunu ve portalın kare durduğunu kontrol et.
- Frezeyi takmadan önce acil stop'u dene: basıldığında bütün güç kesilmeli.
- DRV8825 akımını motor etiketine göre ayarla. Adım/mm değerini vida adımına göre gir: T8 (8 mm hatve) için 1/16 mikroadımda 400 adım/mm.
- Limit switch'leri tek tek tetikleyip firmware'de durumlarını izle, sonra homing'i çalıştır.
- RS775'i düşük PWM ile başlat; dönüş yönünü ve ER11 uzatmanın salgısını kontrol et, hızı yavaşça artır.